资源介绍
视频数量:64个
总时长:6小时4分
课程介绍:
用OpenAI Codex构建多智能体系统:从提示到智能体系统工程
你有没有过这样的体验?辛辛苦苦写了一条很长的提示词,发给AI,期待它给你一个完美的答案。结果呢?答案出来一半就偏了,或者干脆陷入循环,怎么拽都拽不回来。这不是因为AI不够聪明,而是因为我们一直在用"一次性对话"的思路,去解决本来需要"工程化流程"才能搞定的问题。
这门课讲的就是这件事的解法。整套课程围绕OpenAI Codex Desktop展开,把Codex从一个"你问它答"的工具,变成一个可以设计、运行、监督、迭代的智能体工程平台。64节视频,6个多小时,15个章节,从最基础的概念一直走到完整的智能体发布情报系统。
一、课程地图与基础概念
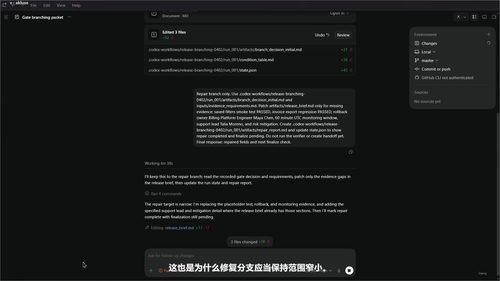
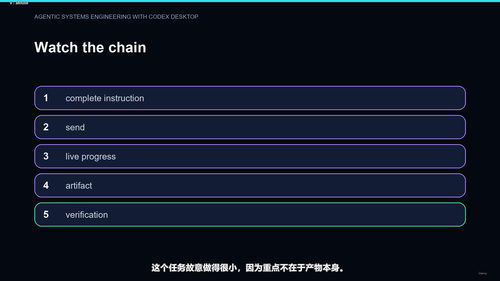
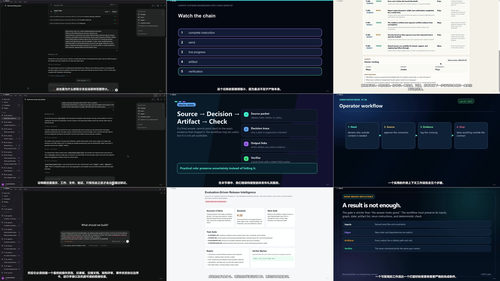
课程第一部分先帮学员建立坐标系。第一课是课程地图,告诉你为什么从"提示工程"转向"智能体系统工程"是一次思维跃迁:单条提示追求一次性的回应,而智能体系统追求的是一条由记忆、工具、检查点、决策点串起来的可控工作流。Codex Desktop之所以适合当教学实验室,是因为它的过程是可见的——指令、运行中的工作、被修改的文件、产出的工件、各项检查,全部摊在你面前。第二课紧接着界定Codex的工程边界,强调"能力优先于智能体"的工作原则。
基础章节回答三个根本问题:智能体模型、智能体、工作流三者之间是什么关系?什么时候多智能体架构值得用,什么时候反而是过度设计?Codex Desktop里的智能体执行循环具体长什么样?课程会用一个小而完整的受控循环做演示,让学员第一次亲手摸到"目标、上下文、约束、完成标准"这套提示契约的写法。
二、Codex控制面与单体智能体工程
进入第三和第四章,课程开始拆解Codex Desktop这台机器的各个旋钮。计划模式用来处理模糊的、撤销成本高的复杂任务——比如构建一个完整的互动策略游戏网站,Codex不会一上来就动文件,而是先输出一份计划:目标是什么、要创建哪些文件、实施边界在哪里、哪些假设和风险、哪些不在范围内。学员拿到这份计划后才进入真正的决策。目标模式则更进一步,把目标文本同时当作完成标准,让Codex在长跑型任务中自己判断进度、自己决定什么时候该停。AGENTS.md则是Codex的持久记忆载体,把上下文从一次性的对话延续到跨会话的工程资产。
单体智能体工程部分聚焦五件事:如何用工件而非Pydantic Schema来组织结构化输出;如何理解Codex里的工具生态——文件、命令、浏览器、MCP、技能;如何在关键节点插入人工审批门控;如何做上下文工程防止上下文腐烂;如何把一条好提示提炼成可复用的技能模块。这一章打的是单兵作战能力的基本功。
三、显式工作流与自主编排
第五章开始进入多步骤流程的工程化。课程依次讲清楚顺序工作流、条件分支工作流、并行扇出扇入工作流,每一种都给出可复现的代码骨架和验证方法。课程还专门花两节讲工作流的序列化、检查点续跑、以及死锁、缺输入、坏边的调试方法。这一章解决的核心问题是:怎么让一次智能体运行变成可重现、可恢复、可调试的工程过程,而不是一次性的奇迹。
第六章讲自主编排。这是最容易让多智能体系统翻车的环节。编排器循环本身只有五步:选择、上下文、运行、更新、停止。但每一步背后都藏着一堆边界条件:终止条件怎么定?预算、停止文本、测试、人工门控如何组合?轮询调度作为教学模式怎么用?让AI自己决定下一步时怎么避免失控?计划驱动的编排和智能重试如何配合?交接模式如何把工作安全地从一个智能体转到另一个?这章把编排器从一个黑盒拆成一组可以独立配置和审计的策略堆栈。
四、用户体验、可观测性与Codex原生复用
第七章谈的是用户体验和可观测性。一个能跑的系统和一个能放心交给别人用的系统是两回事。课程教你做能力发现——让用户清楚地知道这个工作流能可靠地做什么、不能做什么;做来源溯源——每一步发生了什么、为什么发生、用什么证据支撑;做可中断性——暂停、取消、恢复、异常恢复;以及为智能体状态构建仪表盘。这些东西看似跟"智能"无关,实际上决定了用户敢不敢把生产任务交给你。
第八章是Codex原生的复用机制。AGENTS.md的分层覆盖——全局、项目、本地三级如何叠加;技能作为可复用的循环包怎么封装;钩子作为智能体中间件怎么在事件链上挂载策略;规则作为命令的策略层怎么写;权限画像如何遵循最小特权原则;以及MCP、A2A这类外部上下文边界怎么安全对接。这章打的是"一次设计、多处复用"的基本功。
五、子智能体、工作树、自动化
第九和十章处理并行与协作问题。子智能体这一章讲清楚为什么要用子智能体——并行性、上下文隔离、角色专业化;Codex内置的default、worker、explorer三种智能体各自适合什么场景;如何自定义窄指令的智能体;如何做有界扇出,让每个风险通道对应一个智能体;以及如何引导、停止、关闭子智能体。工作树这一章则解决状态隔离问题:并行智能体之间如何避免相互踩踏?后台和前台之间如何安全交接?永久工作树和.worktreeinclude文件如何定义工作边界?这一章把"所有权转移"这个概念讲得特别透——交接不是复制粘贴,而是所有权的移交。
第十一章把自动化放到定时智能体循环的框架里讲。自动化不是单纯的定时器,而是带安全沙箱、工作树、三分类流程的完整调度方案。课程给出了releaseops-security-quarantine和releaseops-sentinel-loop两个实战技能包作为范例。
六、评估驱动开发与优化循环
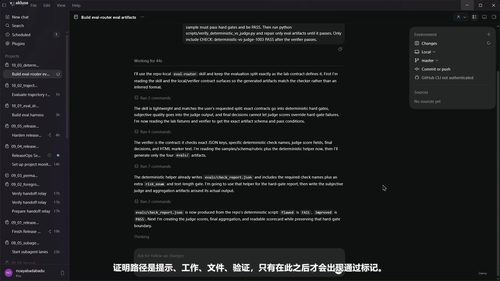
第十二和十三章是整个课程最硬核的部分。评估驱动开发是写给多智能体系统的TDD。课程教你先把成功标准定义清楚再动手——轨迹评估为什么不能只看最终答案?因为决定一次智能体运行好不好的,往往是中间那条路径。确定性检查和LLM法官各适合什么场景?多智能体复杂度的隐性成本怎么算?这一章给出了一整套从定义指标、构造任务集、写评分量规到生成决策工件的完整方法论。
优化循环章节则直面多智能体系统的十种典型失败模式:成功标准不清、模式选择错误、过度委派、职责重叠、停止条件缺失、工具契约松散、上下文卫生差、记忆边界模糊、轨迹评估缺失、升级路径混乱。每种模式都配了具体的修复序列。核心方法是"测量→变更→再评估"的迭代循环,配套回归守卫和保留回滚机制。课程最后会带你做一次完整的基线失败→迭代→通过的实战演练。
七、安全伦理与毕业项目
第十四章讲的是当智能体可以采取行动时,安全为什么从附加题变成了设计题。提示注入的边界如何划?不可信上下文和可信指令如何分流?审计踪迹、问责制、人类所有权如何落地?负责任部署的检查清单有哪些必选项?这一章把安全从口号变成一组具体的接口设计和权限契约。
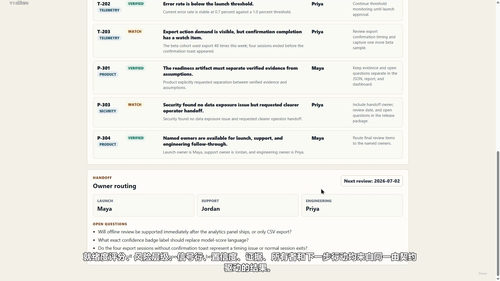
第十五章是毕业项目,构建一个完整的智能体发布情报系统:搭建工作流骨架和状态模型、生成专家智能体并合并证据、跑评估修复权限治理关、最终交付仪表盘、交接文档和架构评审。学完这一步,你就拥有了一个可以放到生产环境参考的完整方案。
整门课适合谁?如果你是工程师,已经用过OpenAI API或类似工具,想把零散的提示词经验沉淀成可维护的智能体系统,这门课是为你准备的。如果你是技术负责人,想搞清楚多智能体项目的工程边界、评估方法和治理框架,这门课能给你一套可直接落地的操作手册。课程不要求学员是AI专家,但要求你能写代码、读代码、愿意动手跟着做实验。学完之后,你会拥有一套属于自己的智能体工程语言、一组可复用的技能包模板、以及一份完整的从需求到上线的评估优化方法论。