资源介绍
视频数量:11个
总时长:57分
课程介绍:
汽车毫米波雷达到达角估计实战
想象这样一个场景:你开车行驶在高速公路上,前方突然出现一个横穿马路的行人。你的车需要做的第一件事,不是计算距离——光知道目标在120米外还不够——而是判断这个目标到底在车道的哪个角度。只有知道角度,雷达才能把目标信息精确投影到车道坐标系里,自动驾驶系统才能做出正确的转向或制动决策。这正是到达角估计,也就是DoA估计,在汽车毫米波雷达中扮演的角色。
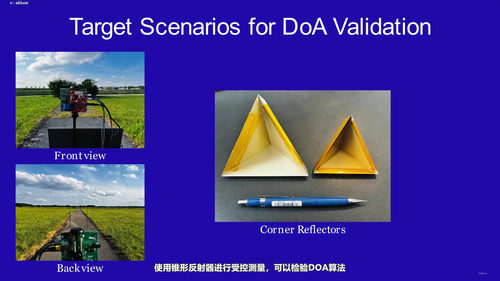
这门课程围绕到达角估计这条主线,把理论推导、算法实现和实测验证串成了一条完整的路径。课程的代码和数据集都来自德州仪器的AWR2243毫米波雷达评估板,通过时分多路复用MIMO技术把多发多收的天线组合成了一个8单元的虚拟均匀线阵,配合角反射器在受控环境下采集数据。学完这门课,你不仅知道每种DoA算法在纸面上能做什么,更能看到它们在真实的雷达回波中表现如何。
一、相控阵与到达角基础
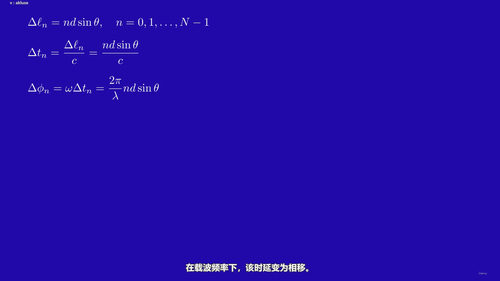
课程从最基础的概念讲起:相控阵是怎么工作的?多个天线单元接收到的信号之间存在怎样的相位差?这个相位差又怎样编码了目标的方位信息?这一部分会建立空间信号处理的直觉,让你理解为什么通过天线阵列的几何排布就能"看到"目标的方向。对于刚接触雷达信号处理的学员来说,这里是后续所有算法的基石——没有这个直觉,后面讲到的FFT波束形成或者MUSIC算法都只是数学公式而已。
二、五种DoA估计方法详解
这是课程最核心的部分。五种主流的到达角估计算法逐一登场,每一种都会讲清楚它的工作原理、数学假设、分辨率能力以及实际局限性。
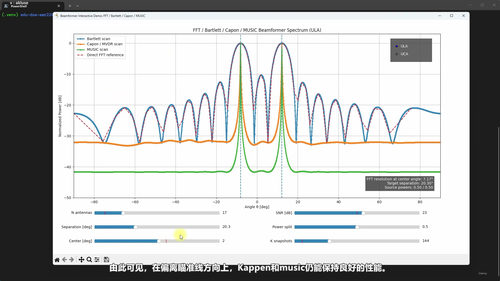
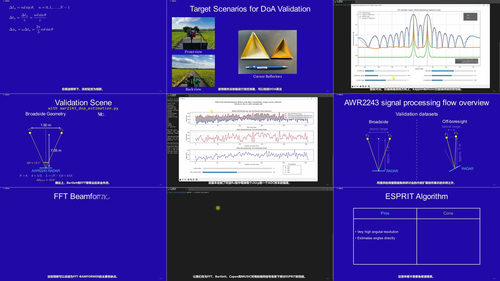
空间FFT是最直观的方法,相当于在角度域做一次离散傅里叶变换。它的好处是计算简单、实时性强,缺点是分辨率受限于阵列的物理孔径——天线数越多,波束越窄,分辨率才越高。课程会用数值示例让你看到,在8单元虚拟阵列上,FFT的角分辨率大约是70度左右,这意味着两个靠得近的目标可能根本分不开。
Bartlett波束形成是FFT的另一种理解方式,本质上是用一组预定义的导向矢量去匹配接收数据。它的分辨率和空间FFT相当,但提供了一种更通用的框架去理解波束扫描。
Capon最小方差无失真响应,也就是MVDR算法,开始往超分辨率方向迈了一步。它不再像FFT那样用固定权值,而是自适应地计算一组权值,在保持目标方向增益不变的前提下,最小化其他方向上的功率。课程会展示这种方法在两个目标角度相近但又没完全重叠时的表现。
MUSIC算法是超分辨率领域的明星。它利用了信号子空间和噪声子空间的正交性,通过在整个角度域搜索谱峰来精确估计目标方向。即使两个目标的角度差小于FFT的分辨率极限,MUSIC依然能把它们分辨开。
ESPRIT是另一类超分辨率方法,它利用阵列的平移不变结构,直接通过特征分解得到目标角度,不需要在角度域做穷举搜索。在计算效率和精度之间取得了不错的平衡,特别适合实时处理。
每种算法都配有Python代码实现和数值仿真,你可以自己修改参数,看看分辨率、噪声、目标数量这些因素怎么影响最终结果。
三、用真实雷达数据验证算法
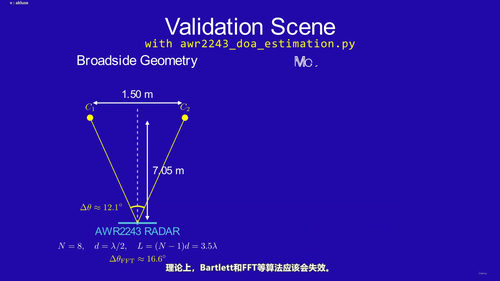
理论讲得再多,没有实测都是纸上谈兵。课程的第四部分提供了完整的实测数据集和验证脚本。角反射器被放置在不同的位置和角度上——宽边方向、非宽边方向、两个反射器间隔3米——然后用AWR2243采集原始ADC数据。课程会一步步带你走完整个信号处理链:从读取原始数据,到距离多普勒FFT,到CFAR检测,再到最终的DoA估计。
最精彩的环节是对比分析:FFT在两个反射器间隔3米、角度差24度的情况下能不能分辨?答案是能,因为24度大于70度的极限。但如果你把反射器放得更近呢?FFT就无能为力了,而MUSIC和ESPRIT依然能给出清晰的峰值。课程用这种直观的对比,让你真正理解每种算法的能力边界,而不是停留在数学推导上。
四、课程资源与适合人群
课程的代码仓库组织得非常清晰:探测模块、距离处理模块、多普勒模块、DoA模块、数据读写模块各自独立,方便你裁剪和替换。数据集除了课程演示用到的几个场景,还有更多未演示的测量数据,支持你做参数研究、算法对比,甚至自己开发新的DoA方法。
这门课适合几种人:正在做汽车雷达算法开发的工程师,想从仿真走向实测;做FPGA或嵌入式实现的硬件工程师,需要理解上层算法才能做好硬件映射;研究生和博士生,研究方向涉及阵列信号处理;以及对自动驾驶传感器融合感兴趣的技术爱好者。如果你已经熟悉基本的信号处理和Python编程,这门课会带你快速进入DoA估计的实战领域。
学完这门课,你能独立搭建一条从原始雷达数据到目标角度输出的完整处理流水线,深刻理解每种DoA算法的适用场景和性能边界,并且有能力基于提供的代码框架去探索新的算法方向。在自动驾驶越来越依赖高精度感知的今天,掌握到达角估计的实战能力,意味着你在汽车雷达这个赛道上多了一块硬通货。