资源介绍
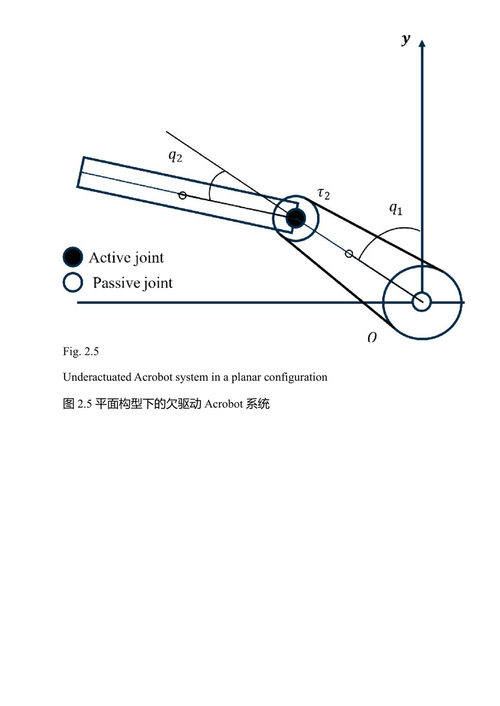
在机器人技术不断追求轻量化、低功耗和高可靠性的今天,欠驱动系统正受到越来越多的关注。所谓欠驱动,是指机器人的控制输入数量少于系统自由度的数量,因此它无法像传统全驱动机器人那样,对每一个运动状态都施加直接而独立的控制。这种“不完整”看似是一种限制,却能带来机械结构更轻、能耗更低、制造成本更小等优势,而且当部分执行器发生故障时,系统仍有可能继续运行,正因如此,欠驱动机器人在机械臂、移动机器人和其他复杂机器人系统中具有很高的研究价值。《欠驱动机器人控制:动力学、建模与控制》围绕这一主题展开,系统讨论欠驱动机械臂的动力学建模、分析方法与控制策略,既梳理基本理论,也关注实际控制中的精度、扰动抑制和实时运行问题。作者Van-Truong Nguyen任职于越南河内的东方大学技术与工程学院,Harish Garg来自印度旁遮普的塔帕工程技术学院数学系,两人分别从机器人工程、控制理论以及数学方法等角度展开研究,这本书也是他们十余年来在欠驱动机械臂建模、分析和控制方面工作的总结。全书按照由基础到深入、由传统方法到智能方法的路径展开:先介绍欠驱动机械臂的背景、特点、应用和研究现状,再以经典的两连杆Pendubot作为典型对象,详细说明系统建模的思路与方法;随后讨论非线性计算力矩控制及其在摆起和平衡任务中的应用,也介绍了线性二次型调节器策略。考虑到欠驱动系统具有明显的非线性和非完整约束,作者进一步引入分层滑模控制,并进一步讨论终端滑模、快速终端滑模和非奇异终端滑模等方法,重点回应系统对不确定性、外部扰动和参数变化鲁棒性的要求。书中还将模糊逻辑与分层滑模控制结合起来,分别介绍I型和II型模糊控制如何处理系统中的不确定性、提升控制器的适应能力;在此基础上,又引入基于Hedge-Algebra的控制方法以及神经网络滑模控制,展示了人工智能、软计算和现代非线性控制理论相互结合的趋势。全书属于“系统、决策与控制研究”系列第671卷,由Springer Nature Switzerland AG出版,版权页标注出版时间为2026年。对于希望理解现代机器人控制全貌的读者来说,这本书的价值不只在于提供若干控制算法,更在于它清楚呈现了从机器人结构特点、动力学方程建立,到控制器设计、稳定性分析和应用验证的完整思考过程。它适合机器人工程、控制工程、机械电子工程、自动化以及人工智能等相关专业的高年级本科生、研究生、教师、研究人员和工程技术人员阅读,也适合作为非线性控制、滑模控制、模糊控制和智能控制课程的参考书。由于书中涉及一定的动力学推导、控制理论和数学模型,读者最好具备微积分、线性代数和基础控制原理知识;但如果已经对机器人或控制系统有初步兴趣,这本书也能帮助读者建立一条较清晰的知识线索,让“少一些执行器,反而获得更高效率与更强适应性”的机器人设计理念变得具体可感。