资源介绍
视频数量:18个
总时长:1小时32分
课程介绍:
制作与实操——无线运动控制伺服机器人
你有没有想过,手里握着一个小东西,轻轻一翻转、一倾斜,远处的一台小车或者机械臂就能跟着你的动作一模一样地动起来?这不是科幻电影里的画面,而是这门课要带你亲手做出来的东西。讲师Della会手把手教你从零开始,打造一台能通过手部动作远程操控的伺服机器人,顶端还能装一个激光发射模块。
这门课只有18个视频,总长一个半小时出头,但信息密度相当高。讲师的风格很明确:先讲清楚原理,再立刻进入实操环节,理论和动手交替推进。学完整个课程,你对嵌入式通信系统会形成一个相当完整的认识,而不只是照着教程拼装一个玩具。
一、课前准备与材料梳理
开篇第一部分帮你把基础打牢。讲师会介绍整个项目的构成:一块Arduino Nano装在手持发射端,一块Arduino Uno放在机器人端负责接收指令。中间靠MPU6050加速度计和陀螺仪来感知手部姿态的变化,再用NRF24L01无线模块把数据传到对面,控制舵机复现运动。课程附带了完整的材料清单文档和PPT,方便你提前买齐元器件,避免做到一半发现少了个电阻的尴尬。每个小节后面还设有测验题,做完检验一下理解程度再往下走,节奏把控得很细。
二、传感器工作原理与电路仿真
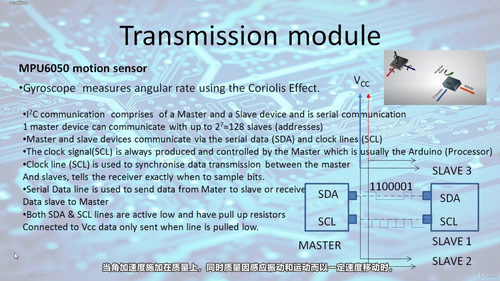
第二部分进入技术核心。MPU6050是整个系统的"感觉器官",能同时测量三个轴的加速度和角速度。讲师先用图文讲清它的内部构造和寄存器映射表,这一步对后续编程至关重要,寄存器配置不对,传感器读出来的数据就是乱的。接着会讲I2C通信协议,MPU6050和Arduino之间就是用I2C"对话"的,主从设备怎么寻址、数据帧结构是什么,都会逐一拆解。
光看理论还不够直观,讲师专门安排了3D仿真环节。你可以在电脑上模拟MPU6050的姿态变化,看到对应的数据输出,验证自己的理解。这部分附带了仿真教程文档,跟着一步步操作即可。这一节还安排了电路设计测验,帮你查漏补缺。
三、无线数据传输的实现
第三个模块解决"怎么把数据传过去"的问题。NRF24L01工作在2.4GHz频段,可以设置125个频道,支持一对一和一对多的通信。讲师会展开讲它的数据管道机制,每个管道有独立的5字节地址,配置方法在数据手册里有但容易让人一头雾水,这里会帮你理清头绪。最多可以同时有6条数据管道并发工作,每个管道地址怎么编排,课堂上都会讲到。
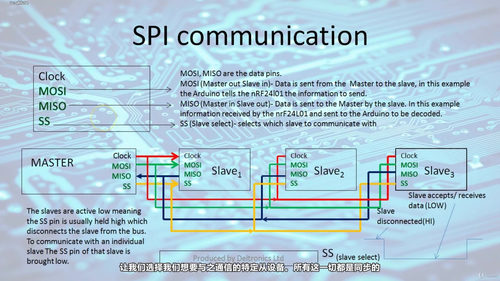
NRF24L01和Arduino之间走的是SPI通信,和前面MPU6050用的I2C不一样。SPI有四根线:MOSI、MISO、SCK和片选线,时钟同步机制和I2C差异很大。讲师会对比两种协议,讲清主从设备之间数据怎么协调、采样边沿怎么确定。最后分两节讲透数据发送和接收的完整流程,从配置寄存器到数据包组装,一步一步带你看代码层的实现细节。这部分同样配了测验题。
四、电路搭建与代码编写
到了最让人兴奋的实操环节。第四部分开始真正动手。讲师先讲手持发射端的电路,MPU6050和NRF24L01怎么和Arduino Nano连接,引脚对应关系和供电注意事项都讲到位。接着讲机器人接收端的电路,加入舵机驱动和激光模块的接线布局。
代码分两段讲:发射端代码负责读取传感器数据、打包、通过无线模块发出去;接收端代码负责接收数据、解析、控制舵机转到对应角度。两段代码的文档都附在课程里,你可以边看边对照。每一行为什么这么写、参数为什么选这个值,讲师都会给出解释,而不是丢一段代码让你自己猜。模块化编程的思想也体现在这里,发射和接收两侧的结构清晰对应,方便你后续自己改造升级。
五、总结回顾
最后一节把整个项目串起来回顾一遍,从传感器采集到无线传输再到舵机响应,把全流程闭环展示一次。讲师会提醒几个容易踩坑的地方,比如NRF24L01供电不稳导致通信失败、MPU6050初始校准没做导致漂移等等,帮你少走弯路。
这门课适合哪些人?如果你对Arduino编程有基本了解,想往无线控制和传感器融合方向迈一步,这门课正好是一个落地的小项目。你不需要是电子专业出身,但最好能读懂简单的数据手册,跟着教程买齐元器件。喜欢动手、想把理论变成一个真正能跑起来的东西的人,会在这门课里收获很大的满足感。