资源介绍
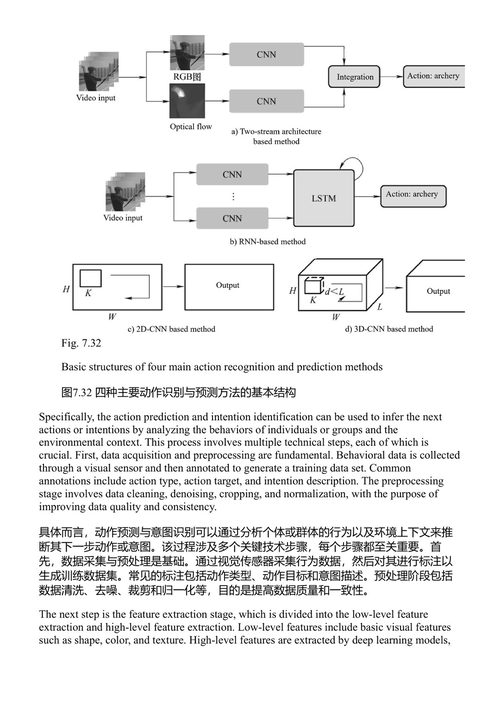
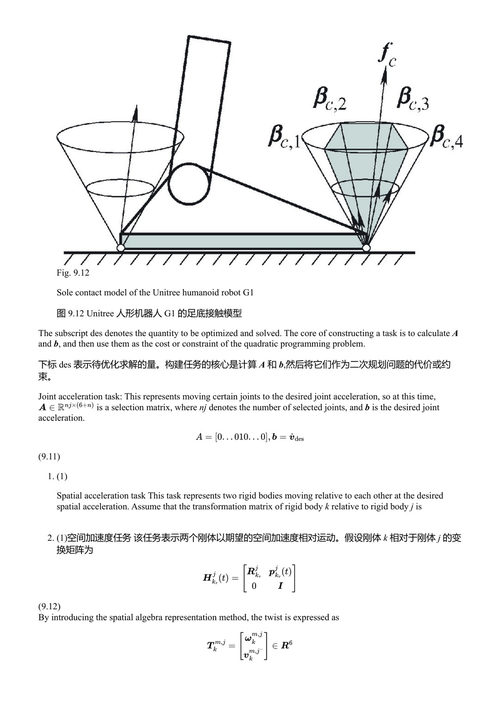
这是一本系统讲解人形机器人技术的教材类著作,由山东大学控制科学与工程学院的张伟、北京工业大学的左国玉,以及宇树科技的王兴兴三位作者联合编写。值得一提的是,王兴兴正是近年来在国内外引发广泛关注的宇树机器人的创始人,他的参与使这本书不仅停留在学术理论的层面,而是深深扎根于产业实践的最前沿。本书英文版由施普林格(Springer)与机械工业出版社合作出版,中文原版《人形机器人技术基础与应用》于2024年面世,英文翻译版则于2026年由施普林格在新加坡出版,面向全球英语读者发行。打开这本书的前言,你会感受到一种时代性的紧迫感扑面而来——作者们将人形机器人定位为"仿生机器人的最高形态",认为它代表了前沿技术与新型生产力的方向,正从实验室大步走向工业制造、医疗康复、家庭服务等真实场景。这并非空洞的展望,而是基于机器人技术从工业机器人到服务机器人、再到人形机器人这一跨越式发展脉络的判断。全书共分为九章,结构清晰,层层递进,既有理论的纵深,又有实践的广度。第一章作为全书的总览,介绍人形机器人的基本概念、发展现状、系统架构、核心技术以及典型应用场景,让读者迅速建立起对这一领域的整体认知。第二章进入技术基础层面,详细讲解机器人的运动学与动力学分析方法,为后续控制算法的学习打下必要的数学与力学根基。第三章聚焦于经典步态控制方法,这是人形机器人能否"走起来"的关键所在,涵盖了基于零力矩点(ZMP)的稳定性分析、步态规划、模型预测控制以及全身协调控制等内容。第四章则把读者带向了当前最热门的研究方向——基于深度强化学习的运动控制方法,反映了人工智能技术与传统机器人控制融合的最新趋势。第五章讨论的是同时定位与地图构建(SLAM)以及全局与局部路径规划策略,这些都是机器人自主移动不可或缺的核心能力。第六章转向感知层面,介绍人形机器人内外传感器的工作原理以及多传感器信息融合技术,让人形机器人具备了"感知自身状态与外部环境"的能力。第七章进一步深入视觉感知领域,从二维到三维视觉的基本原理、典型算法到实际应用案例,呈现了视觉技术如何让人形机器人"看懂"世界。第八章回到硬件本体设计,讲解机械机构的设计方法与原则,包括驱动机构、传动机构以及系统集成机构等内容,回应了"如何造出一台人形机器人"这一最基础的问题。第九章是全书最让人眼前一亮的实操章节,以宇树G1人形机器人为具体案例,详细描述了其运动控制系统的架构、仿真环境的搭建,以及平衡站立、行走、穿越复杂地形等任务的实现方法和控制示例。对于正在学习机器人技术的本科生而言,这本书的定位非常明确——它既是教材,也是面向未来创新人才教育的重要参考。作者在前言中强调了本书的几个鲜明特色:首先是系统性,内容全面且结构清晰,几乎涵盖了人形机器人技术的所有关键领域;其次是前沿性,融入了最新的研究成果和技术发展,确保读者接触到的不是陈旧的知识;第三是实践性,强调理论与实践相结合,通过大量实际案例和实验指导帮助读者将知识落地;第四是跨学科融合性,内容横跨机械设计、控制理论、计算机科学、人工智能等多个学科,充分体现了"新工科"建设的跨学科理念。从目标读者来看,这本书主要面向学习人形机器人技术的本科生,同时也适合作为研究生入门读物或工程技术人员的参考资料。如果你对人机协作、具身智能、强化学习控制等方向感兴趣,或者你正在考虑进入机器人行业,那么这本书提供了一个非常合适的起点——它不会让你一头扎进晦涩的公式海洋,而是在理论的严谨性与工程的实用性之间找到了恰当的平衡。尤其对于那些对宇树科技等中国机器人企业的发展历程和技术路线好奇的读者来说,第九章的案例分析无疑是一扇难得的了解窗口。读这本书的过程,与其说是学习一门课程,不如说是和三位在学术与产业一线深耕多年的研究者一起,对人形机器人这项充满想象力又脚踏实地的技术做一次系统性的巡礼。