资源介绍
视频数量:46个
总时长:1小时52分
课程介绍:
自动驾驶核心技术原理精讲
想象一下这个场景:你站在路边,一辆没有司机操控的车平稳地从你身边驶过,方向盘自己转动,遇到红灯自动停下,绕过行人后继续前行。这不是科幻电影的画面,而是正在发生的现实。但你有没有想过,这辆车是怎么"看懂"周围环境的?它怎么知道自己在哪条路上?要转向哪里?遇到突发情况又该怎么处理?
这门课就是要回答这些问题。课程主讲人亚历山大·沃尔特是一位在汽车安全关键系统开发领域深耕八年的工程顾问,他的特别之处在于不从任何一家厂商的具体方案出发,而是带你看透自动驾驶背后共通的技术逻辑。
一、自动驾驶的基本认知:
课程开篇先帮你建立正确的认知框架。自动化驾驶到底意味着什么?它和现在很多车上装的ADAS驾驶辅助功能有什么本质区别?这里会讲到一个关键概念——动态驾驶任务,也就是车辆在道路上持续运行所要做的一切操作。同时你会接触到自动驾驶系统的工作核心:感知、理解、规划、行动这一完整链条,以及从驾驶员责任向系统责任转移这个根本性的变化。
二、SAE自动驾驶分级详解:
很多人听过L2、L3、L4,但真要说清楚差别就没那么容易了。课程会逐一拆解SAE分级体系,从为什么分级如此重要讲起,然后深入到每一级的关键特征。尤其是Level 3有条件自动化,这是人因工程上最棘手的一级——系统运行时驾驶员不需要持续监督,但遇到系统处理不了的情况时又必须在短时间内接管,这个过渡期的矛盾该如何处理?Level 4高度自动化则把后备责任完全交给了系统,车辆必须自己妥善应对所有突发状况,比如减速、靠边停车或进入最小风险状态。
三、运行设计域:
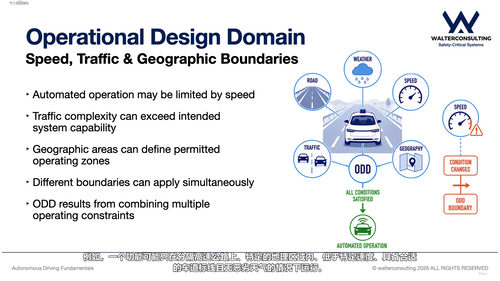
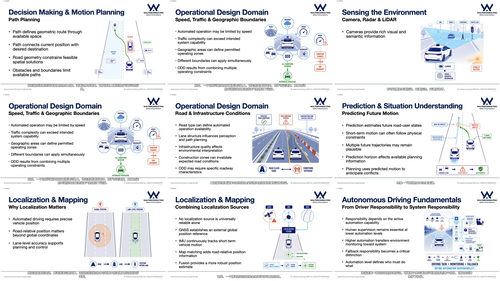
自动驾驶不是哪里都能跑的,每辆车都有自己被设计使用的范围。课程会讲清楚运行设计域的概念——道路基础设施、天气环境、速度限制、交通状况、地理边界这些因素共同界定了自动驾驶系统的活动范围。一旦超出这个范围,系统就不该继续运行,这个判断标准对理解整个系统的设计思路至关重要。
四、环境感知:
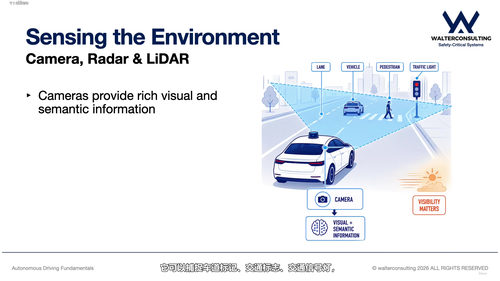
车要自动驾驶,首先得"看到"周围的一切。这一节会介绍车辆需要感知的目标和元素,详细讲解摄像头、毫米波雷达、激光雷达三种主流传感器各自的工作原理和优缺点。摄像头能识别颜色和文字但在雨雾天表现糟糕,雷达擅长测速但分辨率低,激光雷达能构建三维点云却成本昂贵——它们之间如何互补?同时课程也会坦率地讨论传感器覆盖范围的局限,没有哪种传感器是万能的。
五、定位与高精地图:
车辆光知道周围有什么还不够,还得知道自己在哪。课程会讲GNSS全球导航卫星系统和惯性测量单元的定位原理,基于地图匹配的定位方式,高精地图中包含的丰富道路环境特征,以及如何将多个定位源的信息融合在一起,得到更可靠的位置估计。
六、感知融合与环境建模:
原始的传感器数据并不能直接被决策系统使用。这一节会讲从传感器数据到环境理解的转换过程,包括目标检测与分类、车道线和道路自由空间的识别、多传感器数据融合的策略,以及如何把所有信息整合成一个完整的环境模型,供下游的预测和规划模块使用。
七、预测与态势理解:
知道周围有什么、自己在哪还不够,还得预判接下来会发生什么。课程会解释为什么仅有当前的感知数据远远不够,如何理解和建模其他道路使用者的行为意图,如何预测他们的未来运动轨迹,以及面对预测不确定性时该如何处理——毕竟真实交通中充满了难以预测的因素。
八、决策与运动规划:
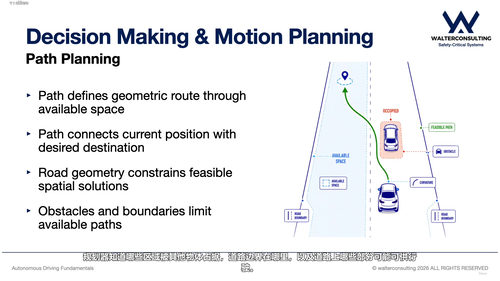
在充分理解环境之后,车辆要做驾驶决策。课程会讲行为规划、路径规划、轨迹规划这三个层级的区别和联系。行为层决定是变道还是跟车还是停车,路径层规划出一条粗略的几何路径,轨迹层则为这条路径加上速度和时间的细节。课程还会讲约束条件和避碰策略如何影响规划结果,以及在多个候选轨迹之间如何选出最合适的那一条。
九、车辆运动控制:
规划好的轨迹最终要由车辆的执行系统落实。这一节会讲从轨迹到实际车辆运动的转换过程,纵向控制也就是速度和加速度的调节,和横向控制也就是转向角度的调节,如何配合工作,转向、制动、驱动这些执行机构如何执行命令,以及如何通过反馈形成一个稳定的闭环控制系统,让车辆的运动精确地跟随规划结果。
学完这门课,你不会成为自动驾驶工程师,但你将拥有一套完整的知识框架。以后看到新闻里关于自动驾驶的任何技术讨论,不管是哪家厂商的进展还是行业争议,你都能看明白背后的门道。