资源介绍
视频数量:6个
总时长:56分
课程介绍:
用大语言模型控制无人机:ROS 2与Gazebo实战入门
想象一下,你坐在电脑前,对着终端输入一句话:"起飞,爬升到三米,搜索房间里的人,找到之后靠近他。"然后你就靠在椅背上,看着屏幕里的无人机自动完成这一整套动作。这不是科幻电影,而是这门课要带你亲手实现的东西。
这门课的名字虽然看起来技术含量很高——用大语言模型控制无人机——但它的定位非常清晰:为零基础的初学者设计。授课的莫阿德老师拥有自动化博士学位,目前是无人机和移动机器人方向的研究员,他把自己的研究经验浓缩成了不到一小时的实战内容,目的就是让你在最短时间内跑通一个完整且酷炫的项目。
整个课程一共六节课,逻辑层层递进。第一节是导论,老师会展示最终效果:你可以用自然语言让无人机起飞、设定高度、画正方形航线,甚至发出"螺旋上升再飞一个心形"这种富有创意的指令。你还会看到无人机如何借助摄像头和计算机视觉去感知环境,比如识别出一个人并自动飞向目标。看到这些演示之后,你就会明白接下来每一节课在做什么。
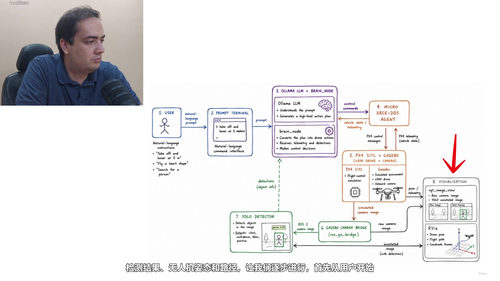
第二节是原理讲解,这部分会把整个系统的工作流程拆开讲清楚。用户发出自然语言指令后,提示终端把指令传给本地的大语言模型和大脑节点。大脑节点是核心决策部分,它用ROS 2搭建,负责把人类语言翻译成无人机能理解的动作。翻译好的指令通过Micro XRCE DDS代理发给PX4飞控,PX4再驱动Gazebo里的仿真无人机执行任务。无人机上的摄像头画面通过ros_gz_bridge桥接回ROS 2系统,YOLO模型对画面进行实时目标检测,检测结果再送回大脑节点,供下一步决策使用。这一整套链路听起来复杂,但老师会一步步画图拆解,让你在动手之前先建立起完整的系统认知。
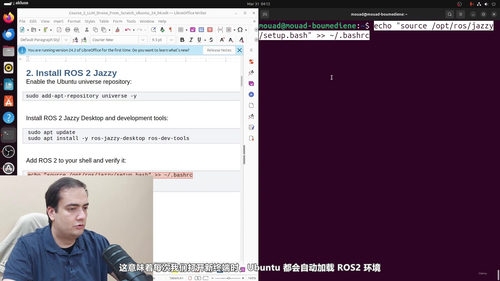
第三节进入实操环节:搭建环境。这一节会带你从一台全新的Ubuntu 24.04系统出发,逐步安装ROS 2、Gazebo、PX4自动驾驶仪以及后续需要用到的各种工具链,包括Git、CMake、Python pip等等。课程还附带了详细的命令清单PDF文件,你不需要自己查文档,照着复制粘贴就能完成全部安装。
第四节是测试环节。你会在Gazebo里启动PX4无人机仿真,用QGroundControl地面站查看无人机的姿态和位置信息。这一步是为了验证前面的环境配置是否正确,同时也让你先熟悉一下纯手动操作无人机仿真的流程,为后面接入大语言模型做好准备。
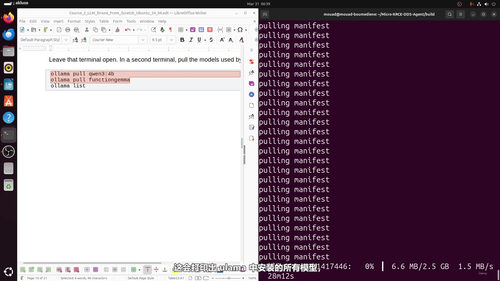
第五节是大语言模型的接入。课程选用的是Ollama,这是一个可以在本地运行开源大语言模型的工具,不需要调用任何云端API,完全离线就能工作。老师会手把手带你安装Ollama,下载合适的模型,并把它和ROS 2系统打通。
第六节是整个项目的收官之作:把自然语言、YOLO视觉检测、ROS 2节点和PX4仿真全部串联起来。完成这一节之后,你就能对着终端说出"起飞,搜索一个人"这样的句子,然后看着无人机在仿真环境里自主完成起飞、巡航、识别目标、接近目标的全过程。
这门课特别适合那些对机器人技术和人工智能都有兴趣、但不知道从哪里下手的同学。你不需要有ROS 2基础,不需要了解Gazebo仿真,不需要玩过PX4,也不需要了解大语言模型的底层原理。课程的所有依赖都通过命令行安装,每一步都有对应的操作清单,你唯一需要的就是一台能跑Ubuntu的电脑。
学完这门课之后,你手里会多出一个完整的项目经验。这个项目涵盖了当下最热门的几个技术方向:具身智能、大语言模型应用、计算机视觉、机器人操作系统和无人机控制。无论是写进简历作为作品集,还是在面试机器人或AI岗位时拿出来展示,都会是非常有力的加分项。更重要的是,你会在动手过程中建立起对这些技术的直觉理解,知道它们是怎么协同工作的,为后续更深入的学习打开一扇门。